
Vinci最近很火。这家做“物理AI”的明星公司,传播中反复讲到一件事:不做网格划分,仿真快出三个数量级。
然而通往三个数量级的,从来不止一条路。云道智能的千倍之路没有绕开网格,而是把网格划分这件事做透、做扎实。
一、仿真再聪明,也得“切开世界”
仿真的本质是科学计算。你给计算机一个物理系统,让它告诉你:这里会不会过热,那里会不会断裂,气流会不会在这里打旋。但计算机不认识“机柜”“芯片”或“发动机”,它只认识数字。
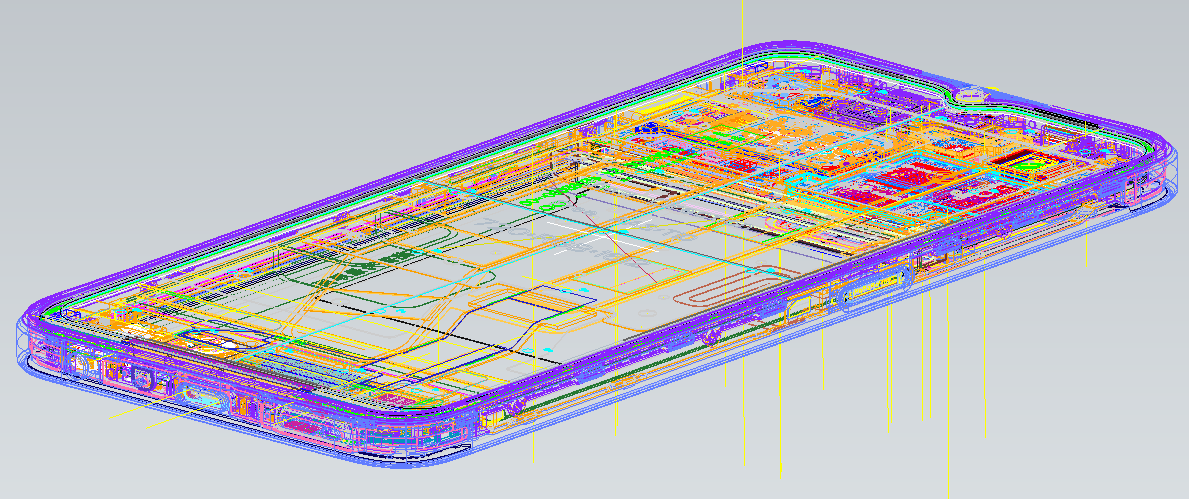
所以,在物理世界与科学计算之间,必须有一个翻译官:把连续的真实世界,切成一块一块离散的小单元,每一个单元赋予材料、边界条件,然后交给求解器去算。这个切分的过程,就是网格划分。
有限元方法把这套逻辑做到了精细:用网格逼近几何,用单元逼近物理。精度可以很高,但代价也很清楚——几何越复杂,网格越难画;网格越密,计算越慢。于是工程师的大量时间,并不花在“算”上,而是花在“算之前”。
二、堵点,在“画格子之前”
很多人以为仿真慢是因为求解器算得慢。其实对复杂工业模型来说,最耗时的环节往往在更前面:几何处理。
一个真实的设计文件从设计软件里导出来的时候,很少是“干净”的。上面布满了在制造中极其合理、但在计算中极其致命的细节:比如零件之间哪怕零点几毫米的安装缝隙,边缘防止割手的微小倒角,底座上用于固定的几十上百个安装孔,以及为了拔模方便的倾斜特征。更别提装配体里经常出现的破面、重叠面、缝隙或复杂的曲面干涉。
这些几何特征一旦进入仿真,就会变成无数的“网格刺客”。为了贴合一个0.1毫米的倒角,局部网格必须缩到极小,瞬间让网格量爆炸,导致算不动;如果带着破面去画,网格生成器直接报错罢工。
所以,工程师必须像排雷一样,在模型里放大、寻找、修补。这是一项高度依赖人工经验、极其琐碎的“纯手工活”:这个缝要不要缝合?那个倒角要不要抹平?这个孔能不能等效成一块实心区域? 删多了,真实的散热或受力路径被切断,结果失真;不删,网格画不出、算不动。工程师只能在这个夹缝中反复权衡、试错。
这就是行业里常说的“脏几何”。处理不了的时候,只能等效化、简化、去特征,用“差不多”的几何去换“算得动”。
三、CutCell:“贴着几何切”的网格法
传统仿真工具大多采用结构化或非结构化的常规网格。生成过程往往需要让网格去适应几何的拓扑。遇到复杂的曲面或斜角,网格要么错位,要么失真。
而CutCell贴体网格本质上是另一种网格划分方法。它的逻辑非常直白:先在整个计算域铺满规则的正方体或长方体,也就是笛卡尔背景网格,然后像用一把极其精密的“数字化手术刀”一样,沿着几何的边界,把这些正方体或长方体切开。本质上是用几何去切割规则网格形成多面体网格来适应几何拓扑,从而让网格“贴体”地贴合在复杂的几何边界上。
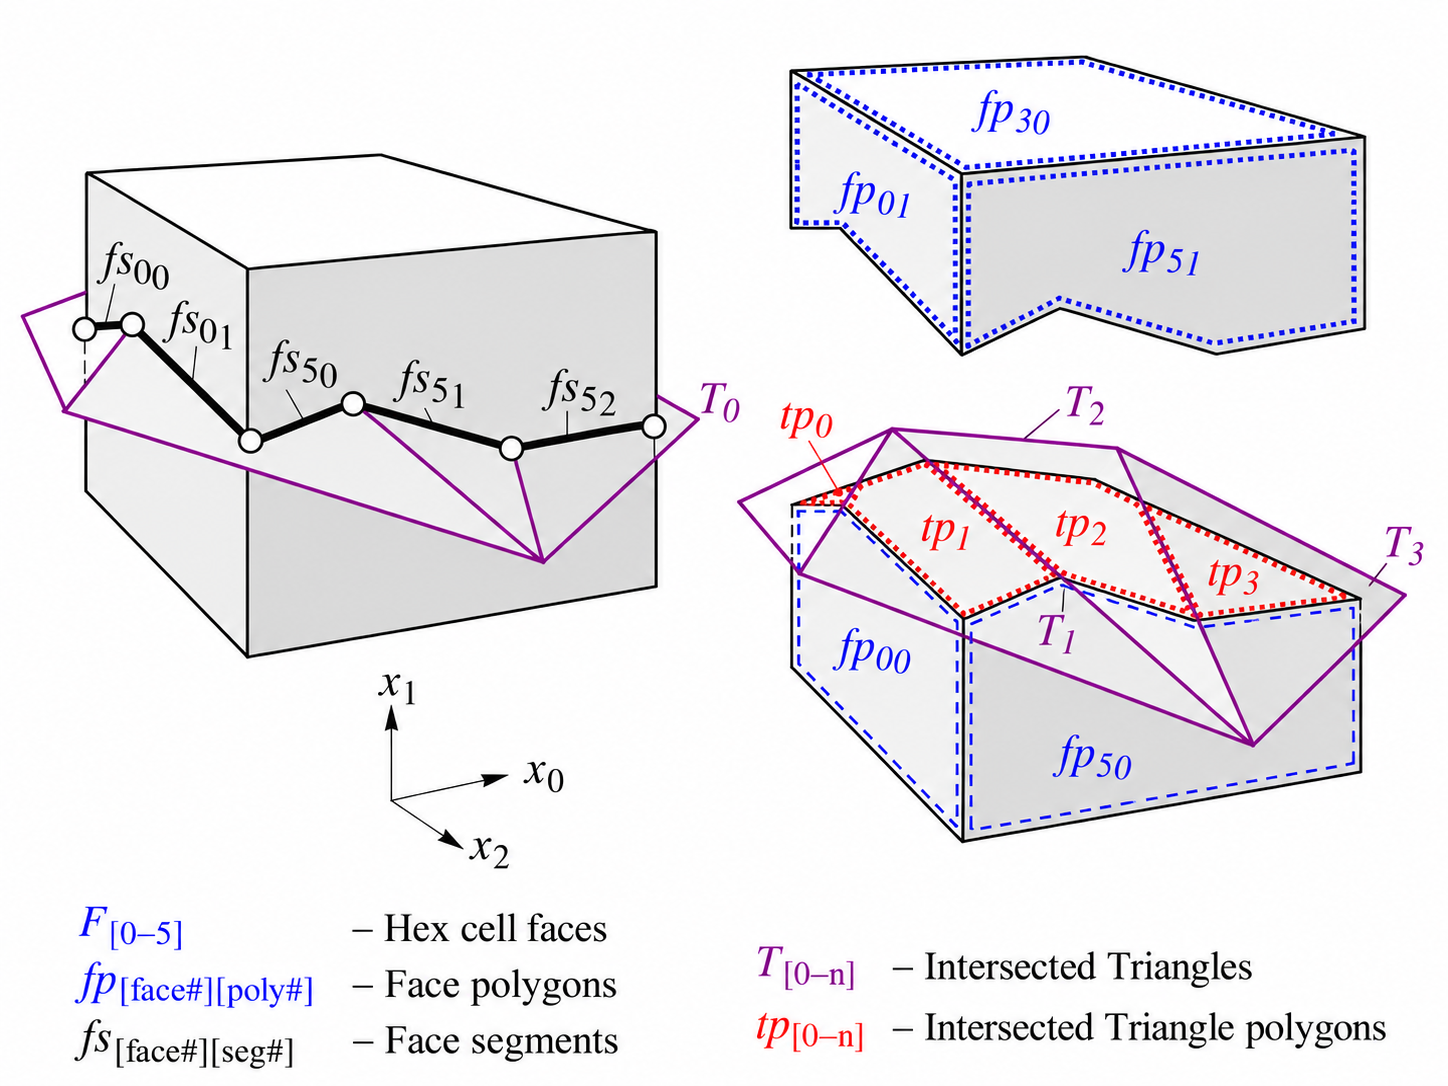
这种方法的好处很综合:它支持对不同元件设置不同尺寸,在关键热源或细微结构处局部加密,而大块非关键区域保持稀疏,从而减少整体网格量;同时,由于是逐单元独立切割,它天然支持多线程并行,成千上万个单元可以同时切分、组装,充分利用现代计算机的多核能力。
四、云道智能的独门绝技
云道智能不是CutCell贴体网格0到1的发明者,但却是它从1到100、在复杂工业现场真正落地的创新引领者。
传统工程师拿到模型,得先花大量时间清理、简化、等效,把几何“打扫干净”了,才敢画网格。这一步,往往一干就是几周。
而云道智能的独特之处在于:直接“啃”原模型。云道智能的CutCell贴体网格省去了所有的人工处理环节,直接处理未经清理的设计文件,保持设计模型的绝对真实性,不删特征、不搞等效、不改结构。
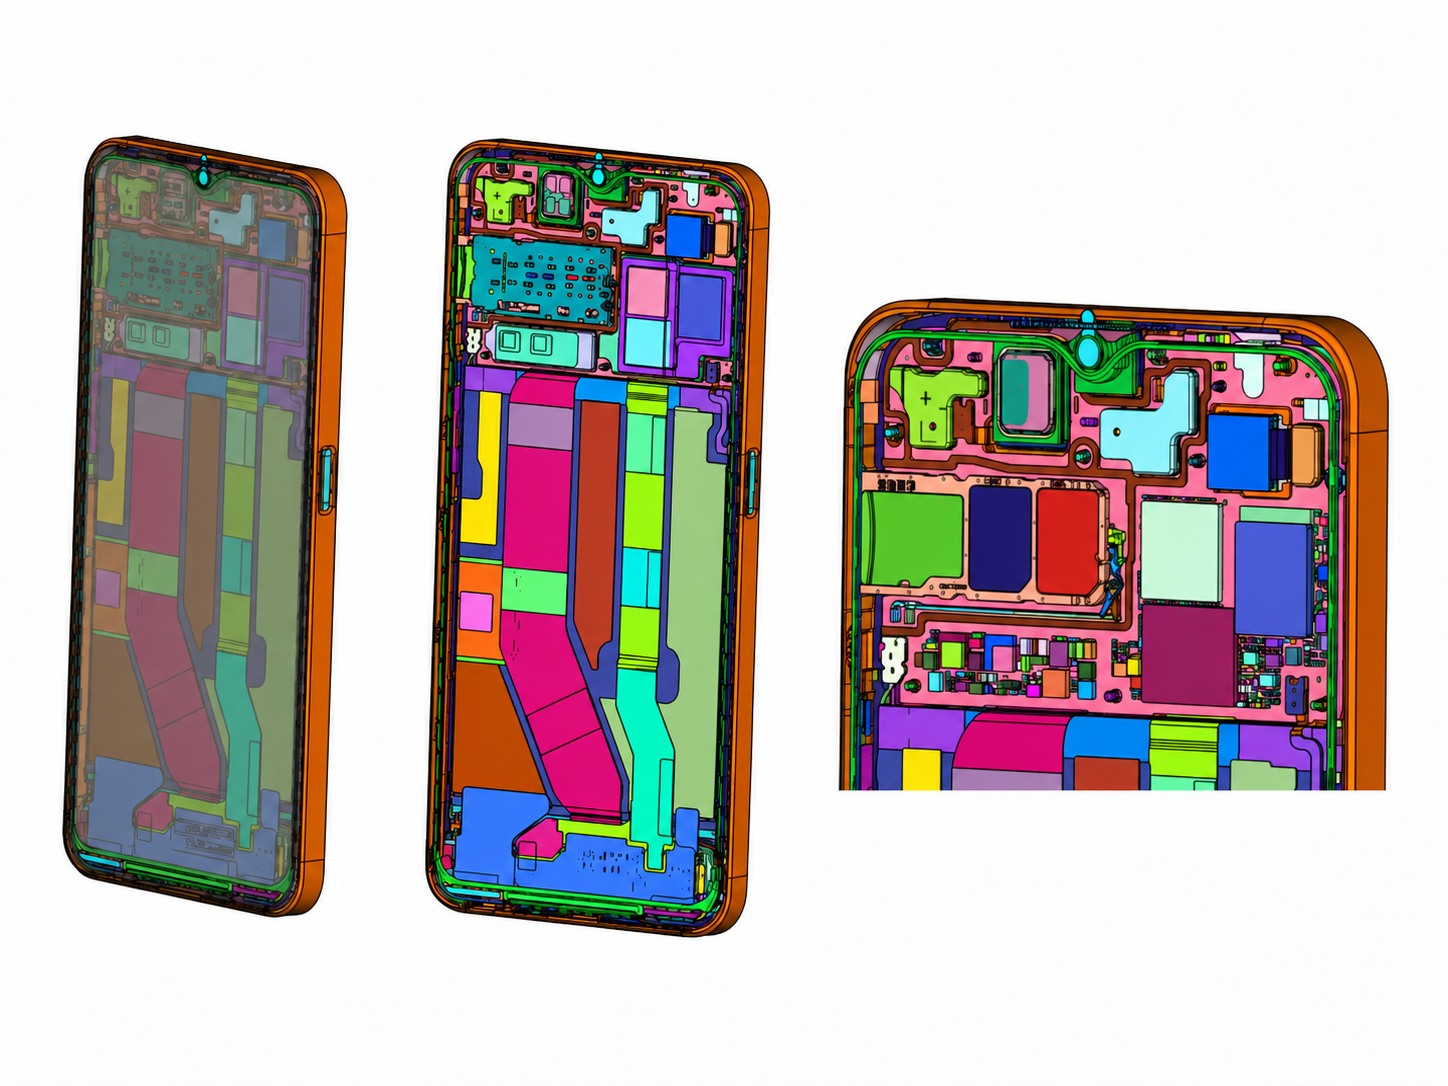
以这个典型的手机模型为例。按照常规工程师的路径,光几何清理和网格准备就需要耗掉3个星期。即便是成熟工程师也至少需要1周时间。
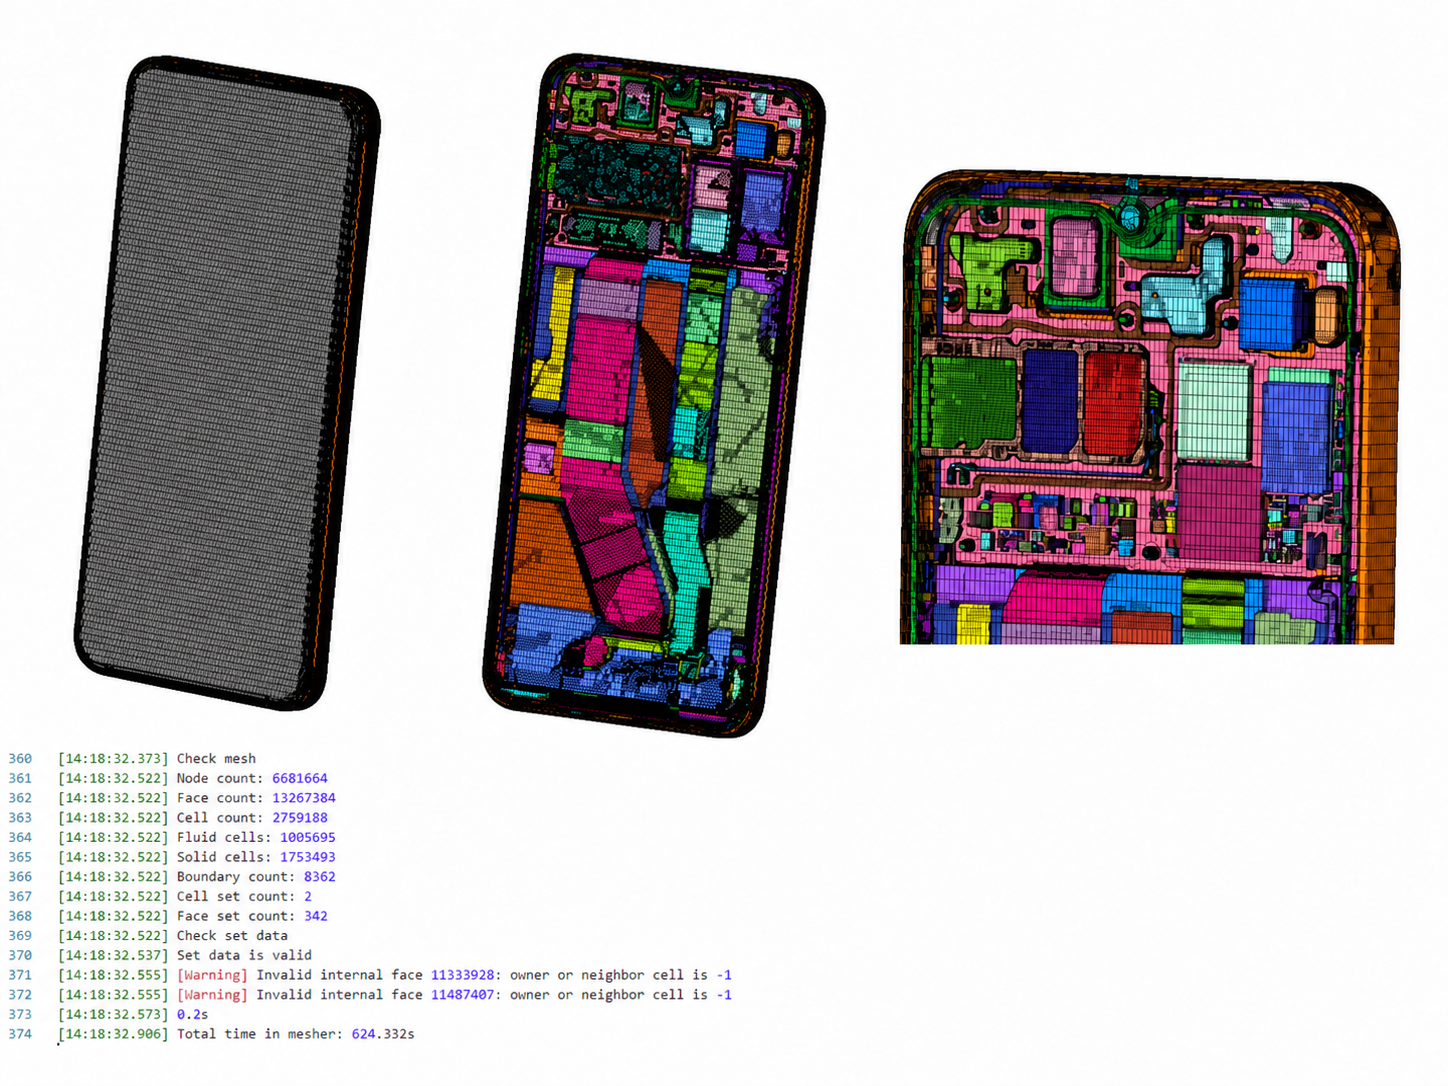
而云道智能的路径:不经过人工清理,直接切原模型。这个手机的网格划分,只用了624秒,大约10分钟。从成熟工程师的1周到云道智能的10分钟,路径重构带来了1000倍的提速。被省掉的不是精度,而是无谓的人工干预。
五、同一套网格,多物理场耦合
如果说前面的1000倍是速度上的震撼,那么多物理场耦合则是云道智能触及仿真核心痛点的结构性优势。
传统仿真工具往往按物理场分家:热用热求解器,结构用结构求解器,电磁用电磁求解器。一个产品如果同时涉及发热、应力和电磁性能,工程师就要在几套工具之间来回搬模型、对网格、插值数据。模型对不齐,耦合就只是“看起来耦合”。
云道智能是行业内率先全面采用CutCell贴体网格进行仿真的公司之一,突破性地覆盖了固体力学、流体力学、电动力学和热力学四大物理场。
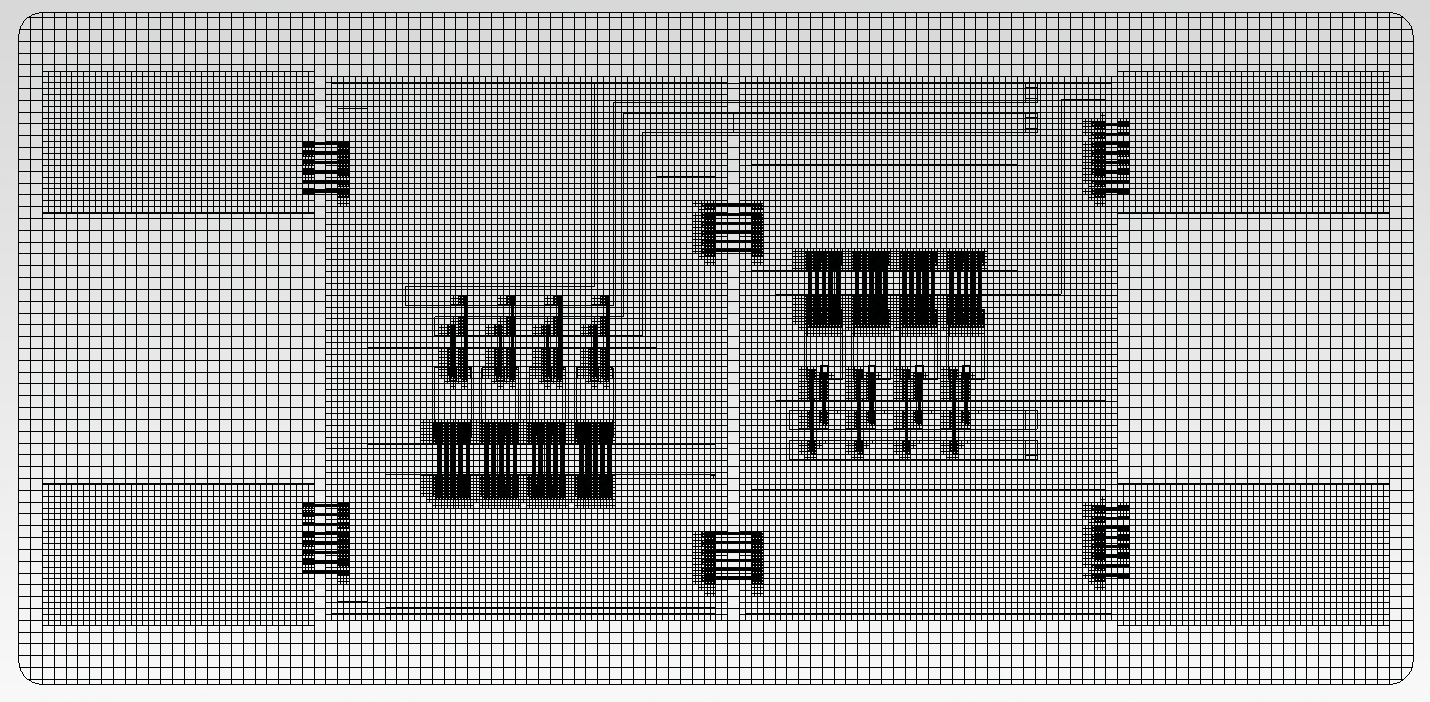
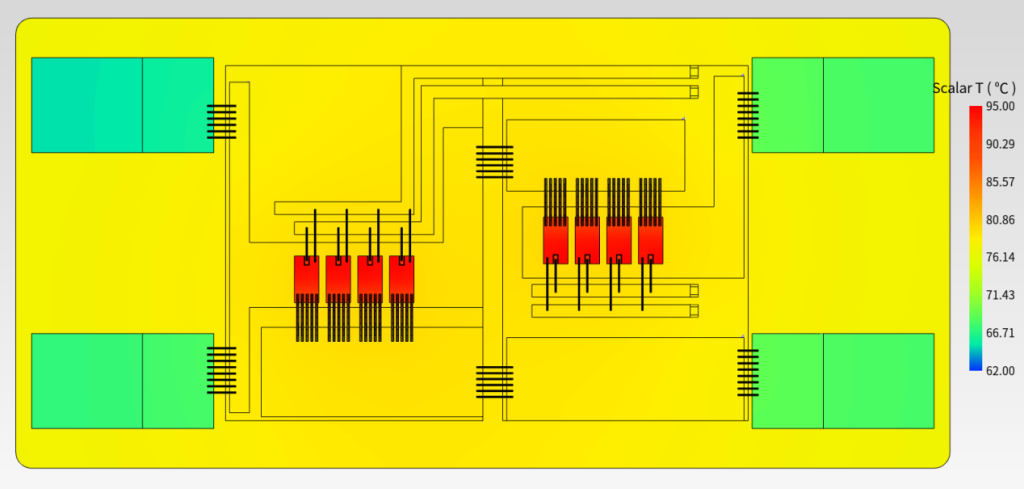
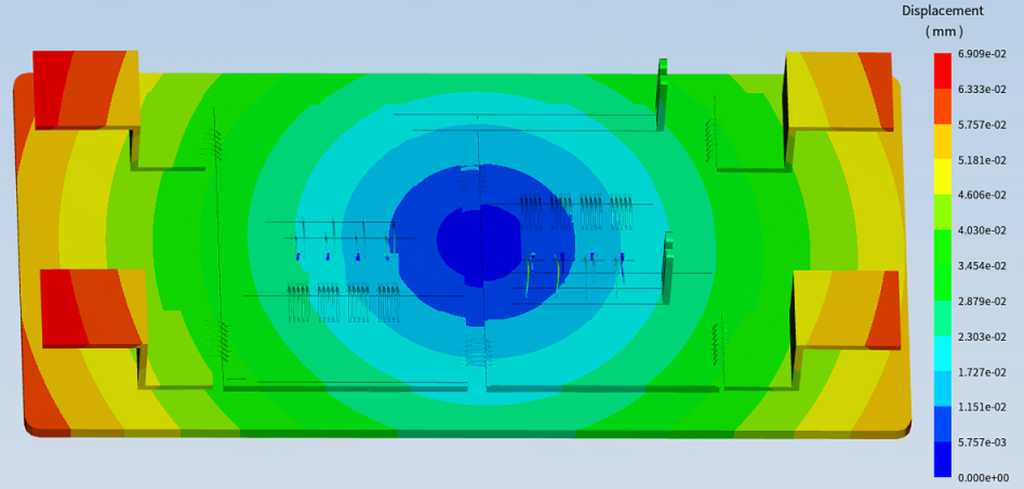
图5 功率半导体网格划分
同一个模型,同一套网格,可以在统一架构下完成多物理场耦合计算。实际案例中,云道智能用一个模型同时跑通了多个物理场的仿真。研发人员能够快速看到不同物理场之间的相互影响,而不是分别算完再“事后拼图”。网格不再只是计算的输入,它本身成了多物理场共享的物理载体。
六、网格快了,计算再快一次
网格准备解决的是“进入求解之前”的堵点。进入求解之后,云道智能还有第二个加速引擎:GPU并行架构。
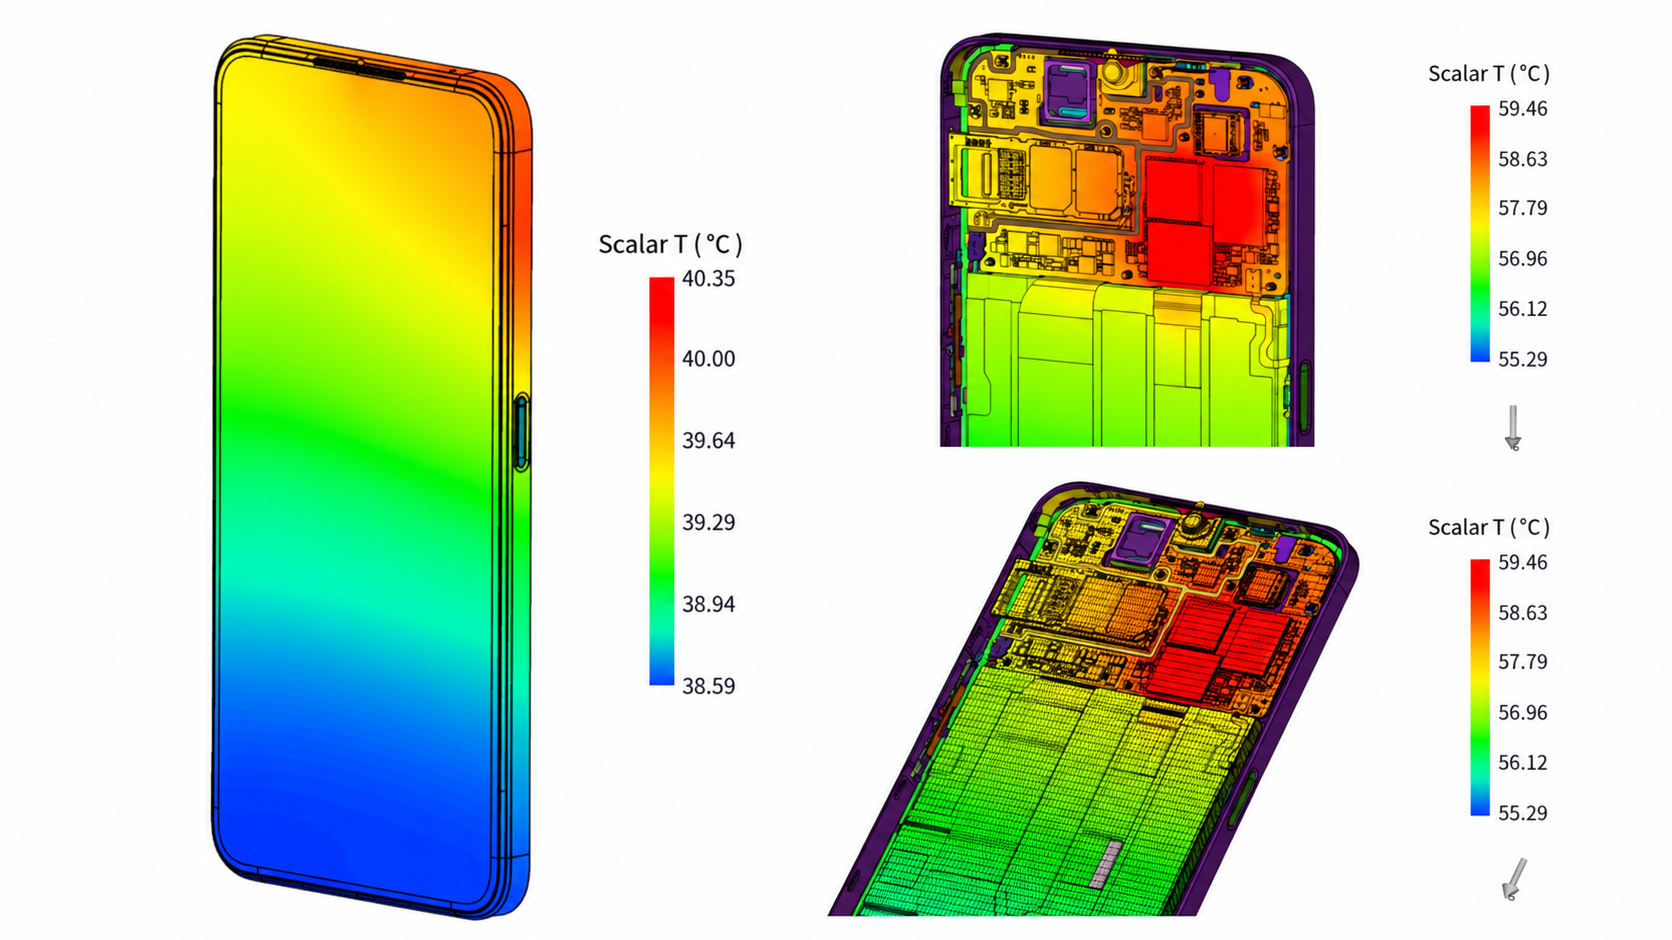
云道智能的仿真产品原生适配GPU并行计算,相比传统CPU计算,可以实现超过20倍的速度提升。前面1000倍来自路径重构,后面几十倍来自算力释放,两者叠在一起,才是“实时仿真”真正变得可触摸的原因。
七、一个“算得够快、够真”的世界
就在10月21日的GTC大会上,黄仁勋断言:“物理AI时代已经到来。”在他的路线图中,仿真不再是配角,而是物理AI的“数据工厂”与训练场。因为真实世界的训练数据稀缺、昂贵,覆盖不了长尾场景, 所以必须在仿真中生成数据、验证策略、完成训练,再部署到现实。
这就是工业界的“黑客帝国”。Neo在电影里学会躲子弹,靠的不是真实世界的试错,而是在规则驱动的模拟世界里完成了“生成世界—仿真训练—执行反馈”的闭环。
工业物理AI也一样:用虚拟世界里的一万次尝试,换取现实世界的一次成功。而支撑这一闭环的,正是工业级物理引擎、实时仿真速度与生成式AI三者的结合。
云道智能的CutCell贴体网格,解决的从来不只是一个“网格快不快”的问题。它让仿真从“事后验证”的工具,变成“实时发生”的基础设施,真正成为构建工业“黑客帝国”的底层Matrix。