
《澳门风云》里周润发饰演的石一坚,手指在麻将上一搓,点数便了然于心。从赌神到魔术手,这套“指尖识牌”在银幕上流传多年。对常人来说,这更像编剧开的外挂,现实中没人做得到。
但那只是对常人而言。
云道智能Sim-PI团队最近发布了一条视频:一只灵巧手捏起麻将,没有常规摄像头,没有预先扫描,只靠拇指上那片“人工皮肤”传来的信号,就知道手里捏的是什么牌。视频很短,却把一个被电影神化了三十年的动作,从银幕上拽了下来。
触觉补上的,是视觉够不着的那一厘米
纯视觉机器人有一个结构性短板:手指一旦碰到物体,接触面就被自身遮挡,摄像头瞬间失效。插线缆、拧瓶盖、捏起一张麻将而不是把它捏飞,这些事视觉给不了实时答案。
视触觉补的正是这一环。它本质上是一套装在指尖的微型光学系统:透明硅胶作为“人工皮肤”,内部相机透过胶体观察接触形变,多色LED从不同方向打光,算法从形变图像中反解出压力分布、剪切力、滑移趋势和接触几何。相机“看”到的是胶体的形变,最终输出的是一组力与滑移的物理量——这组物理量,就是触觉模态。
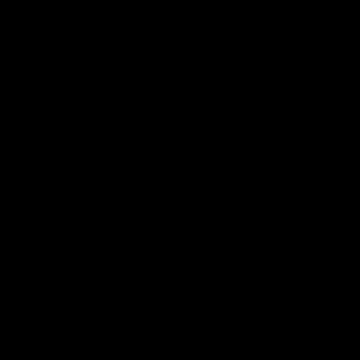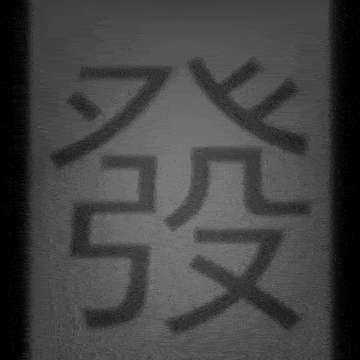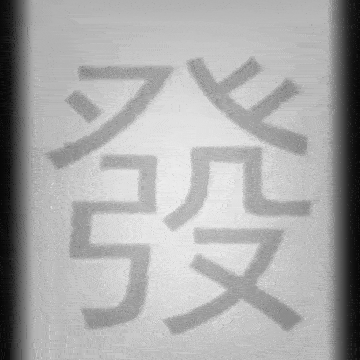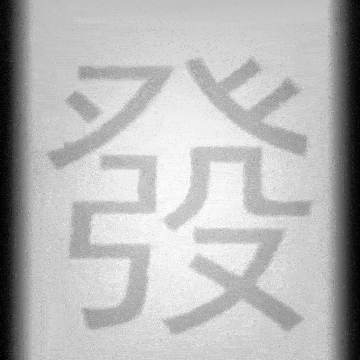
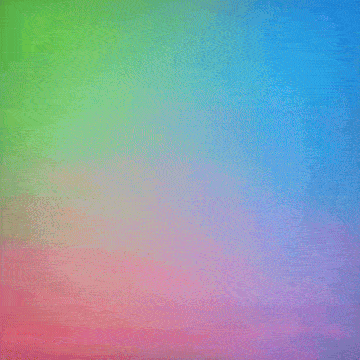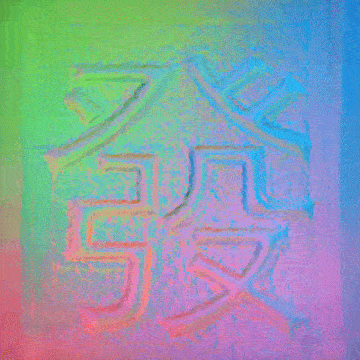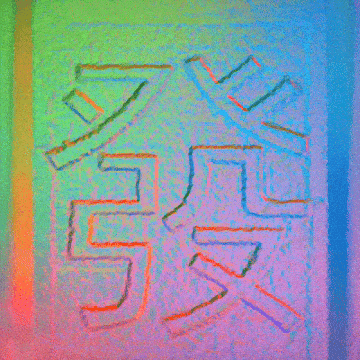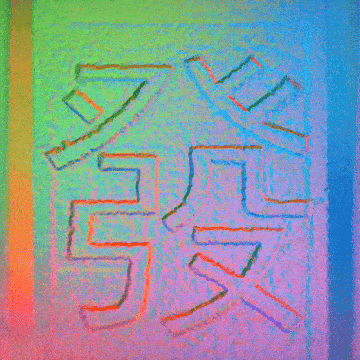
视触觉视觉呈现
触觉拍成图只是手段,物理参数才是终点。传统触觉传感器很难获得接触过程的完整力学参数;视触觉则先用光学手段把接触形变记录下来,再把它翻译回力、形变、滑移这些下游策略真正能用的物理量。牌面刻痕的凹凸、字形的边缘、接触面积的大小,都被编码成力的分布与形变模式。“摸出是什么牌”,本质是从物理信号里解码物体表面的微观几何签名。
发哥搓一下知道点数,观众觉得神奇。机器人搓一下知道牌面,靠的不是“看得更清”,而是多了一种直接测量物理接触的模态。这不是特异功能,而是工程。
真机上的那只手,经不起反复“摸”
然而触觉能力再强,也需要数据来训练。触觉数据恰恰是最难规模化的一类数据。
真机遥操作是数据质量最高的采集方式,但代价惊人:遥操作设备昂贵,灵巧手的采集难度远高于普通夹爪。更麻烦的是损耗。视触觉传感器的弹性体在高频接触中会磨损,失败动作还可能以机械手损坏收场,极端工况在真机上甚至难以复现。靠真机去喂一个触觉模型,在经济上不成立。
这正是仿真必须站到C位的理由。视触觉传感器仿真的逻辑不是“随便生成一些触觉图片”,而是在虚拟环境中高保真地复现视触觉传感器的工作过程:模拟弹性体在接触下的形变,模拟光照与相机成像,再从仿真图像中反解出与真实传感器一致的物理参数。真机摸一次就磨损一次,仿真摸一万次,传感器还是新的。 触觉模态的规模化,靠的不是更耐用的胶皮,而是更可信的仿真。
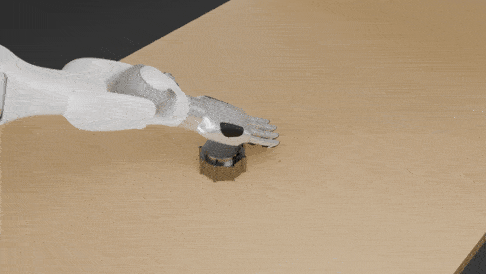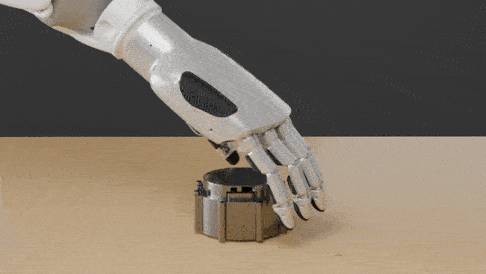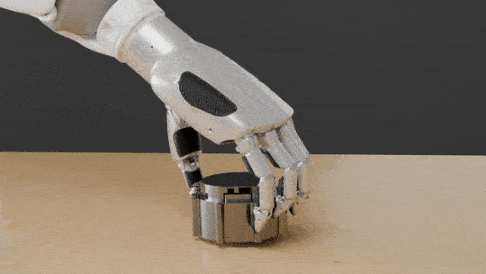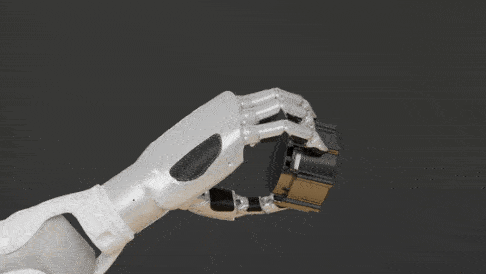
那只摸麻将的手,在视触觉传感器仿真里“摸”过成千上万张不同纹理、不同摩擦系数的虚拟麻将。低成本、高吞吐、可重复、无损耗——真机采集的四个瓶颈,仿真一次打开。
世界模型缺的是“物理可信”
今天的世界模型已经能生成很逼真的视频。但纯视觉世界模型本质上是对真实世界的片面建模:视觉只能捕捉外观形态,承载不了接触力、摩擦力、材质这些决定操作成败的物理量。一个在视频里看起来“合理”的碰撞,放到真实接触里可能完全是另一回事。瓶颈已经不是“能不能生成未来”,而是“这个未来在物理上说不说得通”。
多一个模态,模型就多一层对世界的理解。但模态多不等于物理对——真正让世界模型可信的,是每一个预测都经得起物理约束的检验。李飞飞团队最近的DexAgent走的正是这条逻辑:从一段人类视频出发,在仿真中自动搭建场景、生成动作,但真正的关键是物理校验器——抓握力从任务结果和物理约束中反推,在虚拟引擎里反复“摇晃测试”,物体不滑脱、机构不卡死,才算通过。方向不同,判断一致:世界模型的下一个战场,不在像素,在物理。
两条路,同一个神迹
云道智能基于物理AI开发平台Sim-PI打造的多模态世界模型Sim-WM收束得更明确:把力觉、触觉、动力学参数与视觉一起纳入核心建模,让预测不只依赖“看起来像”,而是建立在“受力上说得通”的基础上。视触觉传感器仿真提供的,正是其中最难从真机获取的那一维——接触层面的触觉模态。
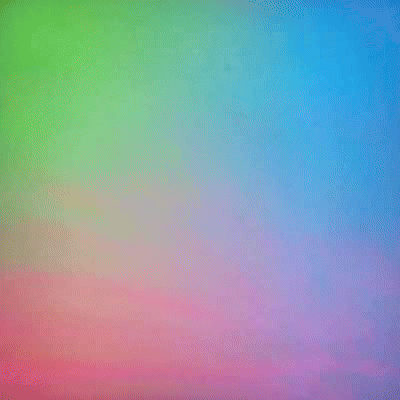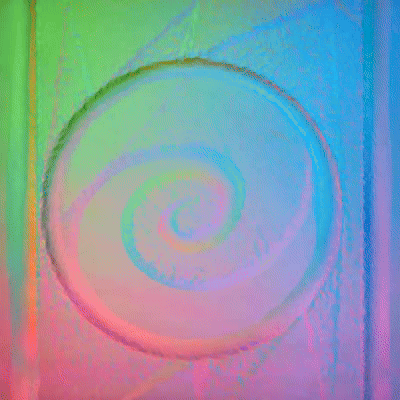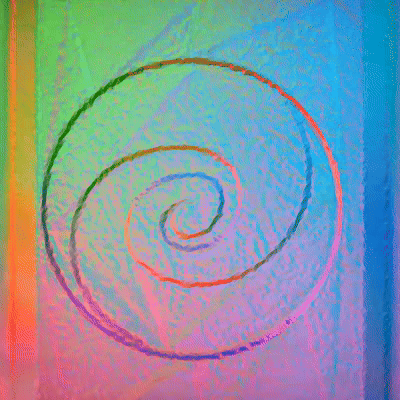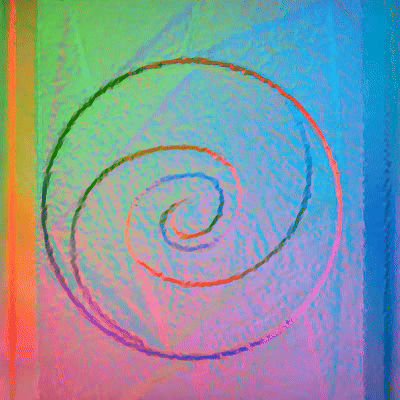
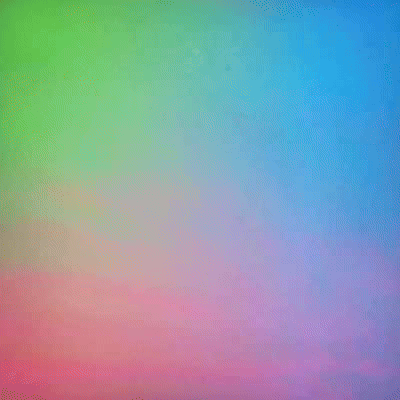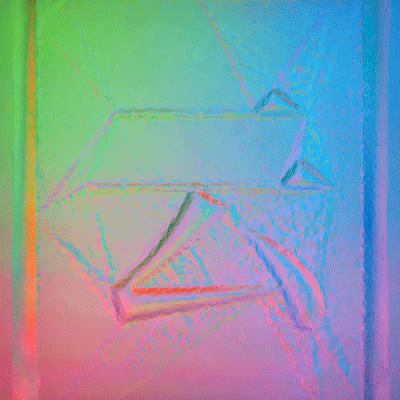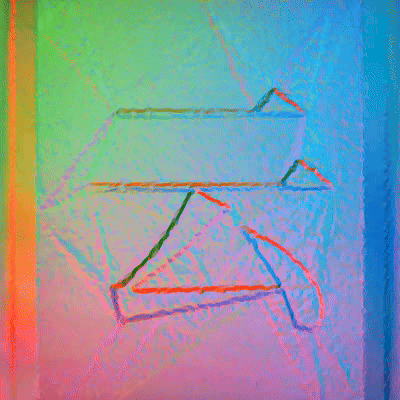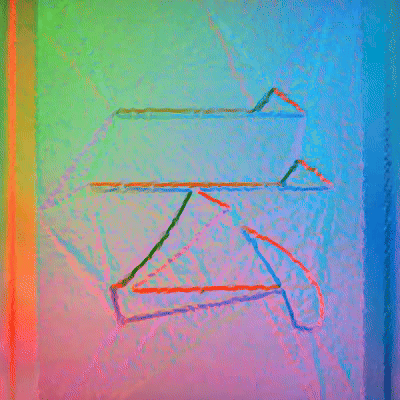
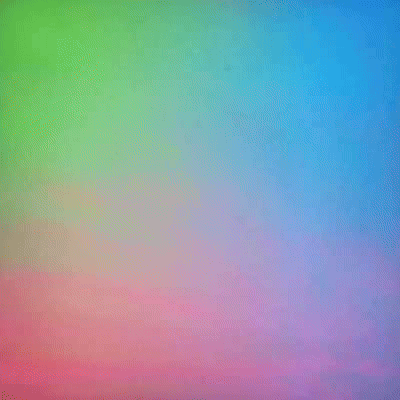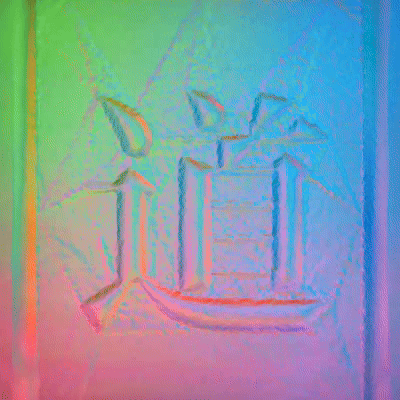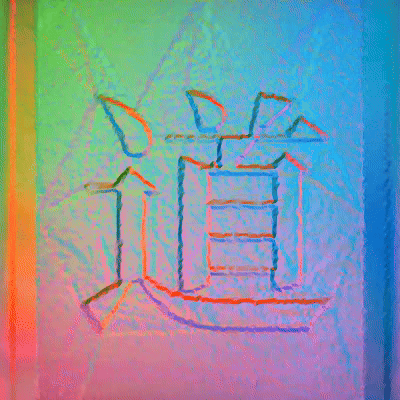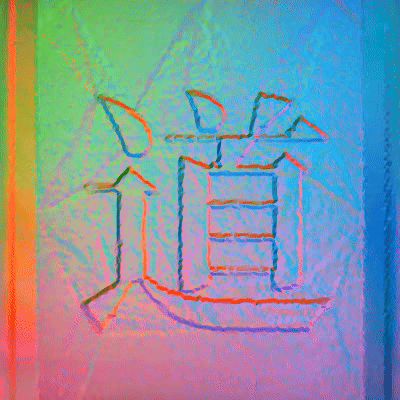
Sim-PI视触觉仿真
发哥用的是实体传感器,云道智能用的是仿真。两条路,同一个神迹。区别在于,发哥的手感只属于一个人,而物理可信的仿真底座,让“手感”变成一种可以被规模化生成、被世界模型继承的能力。物理AI的下一程,比的不是谁看得更清,而是谁摸得更真。